
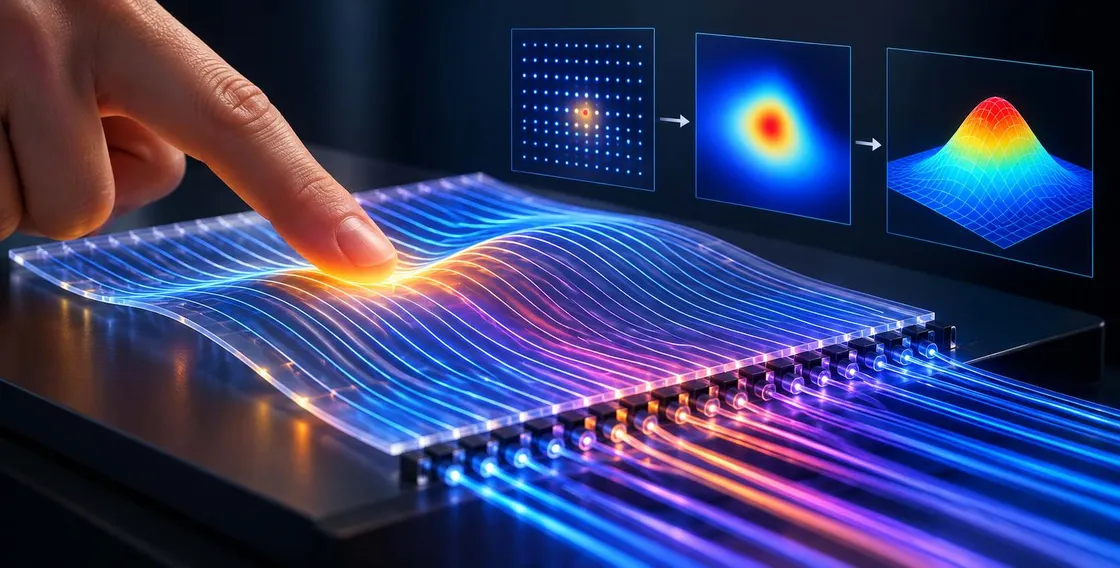
Una superficie flessibile capace di riconoscere la propria forma mentre viene piegata, attorcigliata o premuta, senza ricorrere a telecamere: è il risultato ottenuto dai ricercatori del Massachusetts Institute of Technology (MIT), che hanno sviluppato un sensore basato su guide d’onda ottiche.
Il sistema trasforma le deformazioni fisiche in dati utilizzabili per ricostruire un modello tridimensionale al computer. La tecnologia potrebbe trovare applicazione nella “robotica morbida”, nella realtà virtuale e anche in ambiti medici, come la riabilitazione. La ricerca è stata pubblicata sulla rivista Advanced Intelligent Systems e propone un approccio che integra rilevamento ottico e materiali deformabili.
Come funziona il sensore ottico flessibile del MIT
Il gruppo di ricerca comprende Qifan Yu, Nina Cao e Kaitlyn Becker. Il principio alla base del progetto consiste nell’inserire guide d’onda ottiche in una superficie morbida, sfruttando il comportamento della luce per misurare le deformazioni. Il nucleo trasparente, realizzato con un materiale flessibile simile alla gomma, è rivestito da uno strato esterno nero. Un LED illumina un’estremità della guida, mentre un sensore rileva la luce che raggiunge quella opposta.
Quando la superficie si piega, cambia il percorso della luce al suo interno e, di conseguenza, varia la quantità che arriva al rilevatore. I ricercatori hanno introdotto anche una caratteristica progettuale specifica: una delle facce del nucleo presenta piccole irregolarità, mentre l’altra rimane più liscia. La differenza nella perdita di luce permette di distinguere la direzione della curvatura, oltre a stimarne l’entità.
Il prototipo misura 160 × 160 millimetri e ha uno spessore di 5 millimetri. Al suo interno sono disposte quattordici guide d’onda, ciascuna lunga 160 millimetri, organizzate su due livelli secondo una disposizione a zigzag. Un circuito esterno raccoglie i segnali e un algoritmo elabora le misurazioni per ricostruire la geometria complessiva. Le componenti elettroniche sono concentrate lungo il perimetro, lasciando morbida la maggior parte della superficie sensibile.
Precisione, limiti e possibili applicazioni future
Le prove sperimentali hanno mostrato che la rappresentazione tridimensionale segue il sollevamento degli angoli e dei bordi, aggiornandosi mediamente tre volte al secondo. Utilizzando stampi realizzati con stampa 3D per mantenere il foglio in configurazioni prestabilite, il gruppo ha misurato errori quadratici medi di 3,7, 2,8 e 4,5 millimetri, a seconda della forma analizzata.
La disposizione delle guide si è rivelata determinante: orientarle diagonalmente per intercettare curvature provenienti da direzioni diverse ha migliorato la ricostruzione più dell’aumento indiscriminato del loro numero. Il sistema, tuttavia, fatica ancora a rappresentare i dettagli più piccoli quando la superficie presenta deformazioni complesse e localizzate.
Un aspetto promettente riguarda la tolleranza ai danni. Le simulazioni indicano che, anche con tre guide compromesse, l’errore può rimanere inferiore a 3 millimetri. Se il numero degli elementi danneggiati aumenta ulteriormente, la precisione tende invece a peggiorare sensibilmente. Il sensore è inoltre riuscito a individuare il punto in cui viene premuto, ma non a misurare con precisione la forza applicata, perché il risultato dipende anche dalla morbidezza della superficie sottostante.
Per passare dal prototipo a un dispositivo utilizzabile nella pratica, restano da migliorare la velocità di elaborazione, lo spessore e l’estensibilità dell’insieme. Il cablaggio attuale, infatti, non si allunga quanto il materiale sensibile. Il gruppo intende integrare circuiti deformabili e sensori tattili complementari, con l’obiettivo di ottenere informazioni più complete sui movimenti e sulle forze esterne. In ambito riabilitativo, questi dati potrebbero aiutare i fisioterapisti a documentare i progressi dei pazienti e confrontare l’evoluzione dei movimenti nel tempo.


